当前位置:正文
尊龙体育网源于GLOW全新升级的期间旅途-尊龙凯龙时官网进入「中国」网页版入口
一直以来,要让机器东说念主学会一项新任务,频频需要从新网罗数据、编写固定经由,或进行针对性锻真金不怕火。这类姿色不错责罚细目性较高的任务,却难以粉饰真确场景中不休变化的物品、环境和需求。
近期,新一代通用大模子GPT-6 Astra的发布,激刊行业对具身智能期间道路的世俗权衡与从新念念考。不少不雅点以为,通用大模子正在展现操控机器东说念主的能力,可能对既有具身智能道路酿成冲击;与此同期,行业也逐步酿成共鸣:自归来架构正成为模子架构的料理标的,具身智能的竞争核心将转向数据与学习姿色。
9月24日,诺因(Knowin)发布面向通用具身智能的生成式学习架构GLOW期间发挥(发挥联贯:https://knowinai.com/tech.html#section-2),好意思满先容了GLOW全新升级的合座期间架构,呈现了一条将通用知道能力滚动为可靠物理行为的可行旅途,核心打破在于收场了机器东说念主“一教就会”的任务学习能力。
发挥提议,GLOW将编削机器东说念主学习新任务的姿色:把东说念主的一次好意思满操作、现时环境、机器东说念主自己景况与引申历史放在湮灭条链路中连结,让机器东说念主不仅仅看见动作画面,而是同期捕捉物体、空间相关、动作圭表和景况变化,从“看过”进一步走向“学会”,领有跨物体、跨环境、跨任务复用的通用能力。
同期,发挥还泄露了GLOW的多项评测抑止。从物理任务引申到具身场景连结,诺因还是连气儿拿下三项第一,印证了其长期对持的自归来期间道路的前瞻性,以限制化物理训戒锻真金不怕火模子,以斡旋架构协同知道与行为,以闭环引申适当环境变化,从而以好意思满的具身能力走向物理宇宙。
“一教就会”:东说念主类演示一次,机器东说念主即可收场跨场景任务复用
GLOW的指标,是让机器东说念主取得跨物体、跨环境、跨任务复用的通用具身能力,而非为每项任务单独学习一套计策。用户不必把需求拆解成机器提示,也不必受限于出厂时写好的功能清单。机器东说念主不错通过一次好意思满操作理受命务,再把画面、物品相关、景况变化与引申反映滚动为行为。从开盒收纳、浇水,到擦桌、调酒等各样家务责任,这一能力齐得到了考证:
开盒收纳:换盒换物,照样完周至套动作
开盒收纳包含开盖、放物、合盖三个核心尺度。GLOW会凭据及时画面定位盒盖、物品和盒内区域,按照东说念主类的操作逻辑完成整套动作。东说念主类的操作只界说任务指标和操作圭表,实际引申时,机器东说念主会凭据现场的盒子大小、物品位置退换姿态和旅途,即使更换了不同的盒子、不同的物品,机器东说念主也能顺畅完成收纳,无须从新教训。
浇水:换了浇水壶,动作也能精确迁徙
浇水任务中,东说念主类教训用的是玄色细嘴壶,实际引申时换成绿色浇水壶,机器东说念主依然能告成完成。GLOW会把东说念主类演示过程中的抓捏姿色、瞄准角度、歪斜幅度等核心逻辑,映射到目前的新器具上,自主退换抓取位置和动作姿态。每完成一步齐会凭据及时画面更新景况,后续动作随现场情况动态退换。
擦桌:东说念主擦出心形,机器东说念主也学会心形擦抹
在擦桌任务中,东说念主类用户沿着心形轨迹挪动抹布;机器东说念主看过一次后,就能复现通常的心形擦抹动作。这意味着,GLOW 不仅仅学会了“擦桌子”这项任务,还能捕捉到 “怎样擦” 的个性化操作特征。用户只需一次操作教训,就能把我方的操作偏好传递给机器东说念主,让机器东说念主按我方民俗的姿色完成婚务。
调酒:多杯多尺度的复杂经由,也能按序连贯完成
濒临多个羽觞的调酒场景,GLOW能从东说念主类操作中,识别出每一步的操作对象、倾倒相关和先后圭表,再结合现场画面找到对应的羽觞,循序完成取杯、倾倒、回正、放回的好意思满经由。东说念主类的步履只提供了任务的圭表逻辑,实际引申时机器东说念主会自主匹配现时场景,保证多尺度任务连贯鼓励,不会远大。
四大模块协同:组成从训戒学习、任务连结到行为反映的好意思满链路
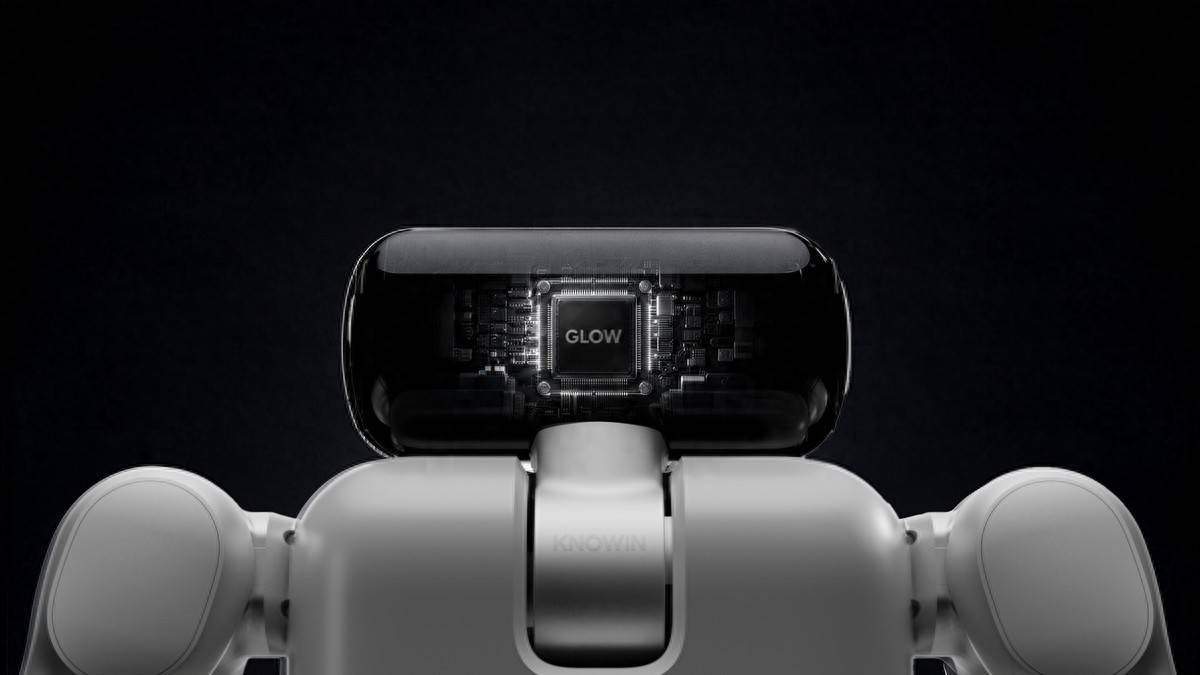
“一教就会”的背后,源于GLOW全新升级的期间旅途。通过将原有的Brain与Act能力斡旋到多模态自归来模子KnowinGLOW中,让视觉连结、空间推理、任务规划与动作生成约略在湮灭模子内协同完成;KnowinDream持腾达成物理交互训戒,KnowinWorld用于模拟动作可能带来的抑止,KnowinAgent则围绕任务挂念、器用调用、反映和从新规划组织引申。由此,GLOW酿成了从训戒学习、任务连结到行为反映的好意思满链路。
KnowinGLOW:斡旋多模态自归来模子,打造结合知道与动作的“核心大脑”
动作整套架构的核心核心,KnowinGLOW给与原生斡旋的自归来盘算,将视觉连结、语义见地、空间推理、任务规划与动作生成整合在湮灭模子内完成,而非“视觉模块+动作模块”的拼接决策。连结与动作分享湮灭套表征体系,衔尾更顺畅、信息无损耗,为机器东说念主奠定“一次演示、举一反三”的期间基础。
KnowinDream:合成具身训戒引擎,让机器东说念主“博物多闻”
KnowinDream 以好意思满交互阅历为锻真金不怕火单位,记载宇宙景况、行为过程与物理后果。其以Home×Event×Future组织锻真金不怕火条目:Home界说交互发生的宇宙,Event界说宇宙中的变化,Future伸开机器东说念主选定行为之后的抑止。同期,它还会编削光照、材质、纹理与布景,并把交互放入不同家庭、相机视角与机器东说念主设立中,让机器东说念主在锻真金不怕火阶段就见过弥漫各样的宇宙和变化。
KnowinWorld:动作条目下的宇宙推演,让机器东说念主“学会预判”
连结宇宙,不仅包含对现时环境的行为决策,也包含对行为后果的预期。动作物理端正的推演单位,KnowinWorld可基于现时景况推演不同候选动作,推演碰撞风险、构兵褂讪性、旅途可达性等物理料理,评估可能的后果。锻真金不怕火阶段,它可替代真机完成无数试错推演,大幅裁减锻真金不怕火本钱;运转阶段,它能在动作引申前预判风险、排斥无效旅途,既晋升任务引申的安全性,也提高了决策后果。
KnowinAgent(Harness):陡立文驱动的任务运转系统,让长程任务不“断片”
Harness持重全程管理任务程度、引申反映与动态退换。它会不绝记载引申节点、罗致及时反映,出现偏差时可在现时景度上赶快修正,无需从新重启任务;接近瓶口、碗沿、抽屉把手等详细操作区域时,自动切换为小幅微调形状,边不雅察边校准,保险长程任务连贯、褂讪、精确地完成。
基于这套链路,用户在完成一次操作后,系统会将通盘过程编码为可复用的妙技信息。引申新任务时,模子无需从新锻真金不怕火或更新参数,而是结合目前环境、机器东说念主景况、任务进展和历史反映及时判断下一步。它学习的不是东说念主的手臂经过了哪些位置,而是任务要达到什么指标、物品之间存在什么相关,以及环境发生变化后应该怎样连续完成任务。
性能实测:多个具身任务评测中杰出GPT-6发挥泄露了GLOW在RoboDojo、LIBERO-Pro及Embodied Arena等评测中的收成。实验抑止标明,GLOW不仅约略连结物理场景,还能将这种连结滚动为灵验的任务引申。在本发挥的评测修复下,GLOW在多项国外主流具身评测中取允洽先收成,展现了在空间连结、物理交互与任务引申方面的能力。
RoboDojo仿真任务:平均告捷率位列第一
在RoboDojo的18项仿真任务中,GLOW取得62.2%的平均告捷率和71.1分的平均得分,较GPT-6(Robocurve)基线折柳跳跃40个百分点和41.3分。
LIBERO-Pro基准:单计策模子发挥位列第一
在LIBERO-Pro的Object、Goal与Spatial六个扰动分项中,GLOW孤独运转的平均告捷率达到86.7%,较GPT-6 Astra的58.2%晋升28.5个百分点,六项中五项当先,位列单计策模子第一,当先第二名单计策模子ASPIRE 15个百分点。
Embodied Arena具身问答榜:详细得分位列环球第一
在Embodied Arena的2D-Embodied QA Benchmarks榜单中,KnowinBrain-1.5以65.62的详细得分位列20个参评模子第一。该收成由九项基准分数规划得到,粉饰第一视角连结、时空定位、指标驱动规划、物理推理等多个维度。
瞻望:以好意思满具身能力走向物理宇宙通用模子拓展智能的常识、连结与推理能力,专科具身模子则以物理交互为核心,构建从场景连结到自主行为的好意思满能力。诺因不绝鼓励这条期间道路:以限制化物理训戒锻真金不怕火模子,以斡旋架构协同知道与行为,以闭环引申适当环境变化。
限制化、高质料物理训戒是这一体系的基础。真确与合成训戒粉饰行为条目、构兵过程和景况变化,使模子学习跨对象、跨场景的操作相关,并在新的不雅察下退换行为。训戒生成、模子锻真金不怕火与引申反映共同推动物理能力蕴蓄。
诺因将不绝鼓励GLOW的物理学习与泛化能力,让机器东说念主在变化的环境中自主引申,通过一次教训连结并完成新的任务。
本文由诺因(Knowin)提供,量子位获授权转载尊龙体育网,不雅点归原作家通盘。